Hardware-Details
Das Board trägt den Bosch-BMA400-Beschleunigungssensor, zwei Qwiic-Connectors, zwei
4-polige 2,54-mm-Stiftleisten und drei Lötbrücken. Der Pin 3V3 versorgt den
BMA400 direkt: Es gibt weder einen Spannungsregler noch einen Pegelwandler.
Wichtige technische Daten
| Specification | Value |
|---|---|
| Schnittstelle | |
| Schnittstelle | I2C; Interrupt-Ausgänge INT1 und INT2 |
| Qwiic-kompatibel | Ja, 2x Qwiic-Connector |
| Standard-I2C-Adresse | 0x14 |
| I2C-Adresse änderbar | Ja, 0x15 mit der Adressbrücke oder dem Pin ADDR |
| Steckbrett-kompatibel | Ja, 2x 4-polige 2,54-mm-Stiftleiste (unverlötet mitgeliefert) |
| Messung | |
| Messgrößen | Beschleunigung, 3 Achsen, 12 Bit |
| Messbereich | ±2 g, ±4 g, ±8 g, ±16 g (wählbar); ODR 12,5 bis 800 Hz im Normalmodus, 25 Hz im Low-Power-Modus |
| Messgenauigkeit | Zero-g-Offset 50 mg typ. bei ±4 g; Empfindlichkeit 1024 LSB/g bei ±2 g; Rauschdichte 180 µg/√Hz (X, Y), 240 µg/√Hz (Z), Normalmodus OSR=3, ±4 g, 25 °C |
| Stromversorgung | |
| Versorgungsspannung | 1,72 V bis 3,6 V an 3V3 |
| Logikpegel | Wie die Versorgung an 3V3; nicht 5-V-tolerant |
| Betriebsstrom | 14,5 µA typisch, Normalmodus, OSR=3 (3,5 µA bei OSR=0) |
| Strom im Low-Power-Modus | 850 nA typisch bei 25 Hz, OSR=0 |
| Ruhestrom | 160 nA typisch |
| Sonstiges | |
| IC-Teilenummer | Bosch BMA400 |
| Betriebstemperatur | -40 bis +85 °C |
| Abmessungen | 22 x 22 mm |
| Befestigungslöcher | 2x 3,2 mm |
Die Stromwerte sind die typischen Werte aus dem Datenblatt des BMA400 bei Nennversorgung und 25 °C.
Pinbelegung
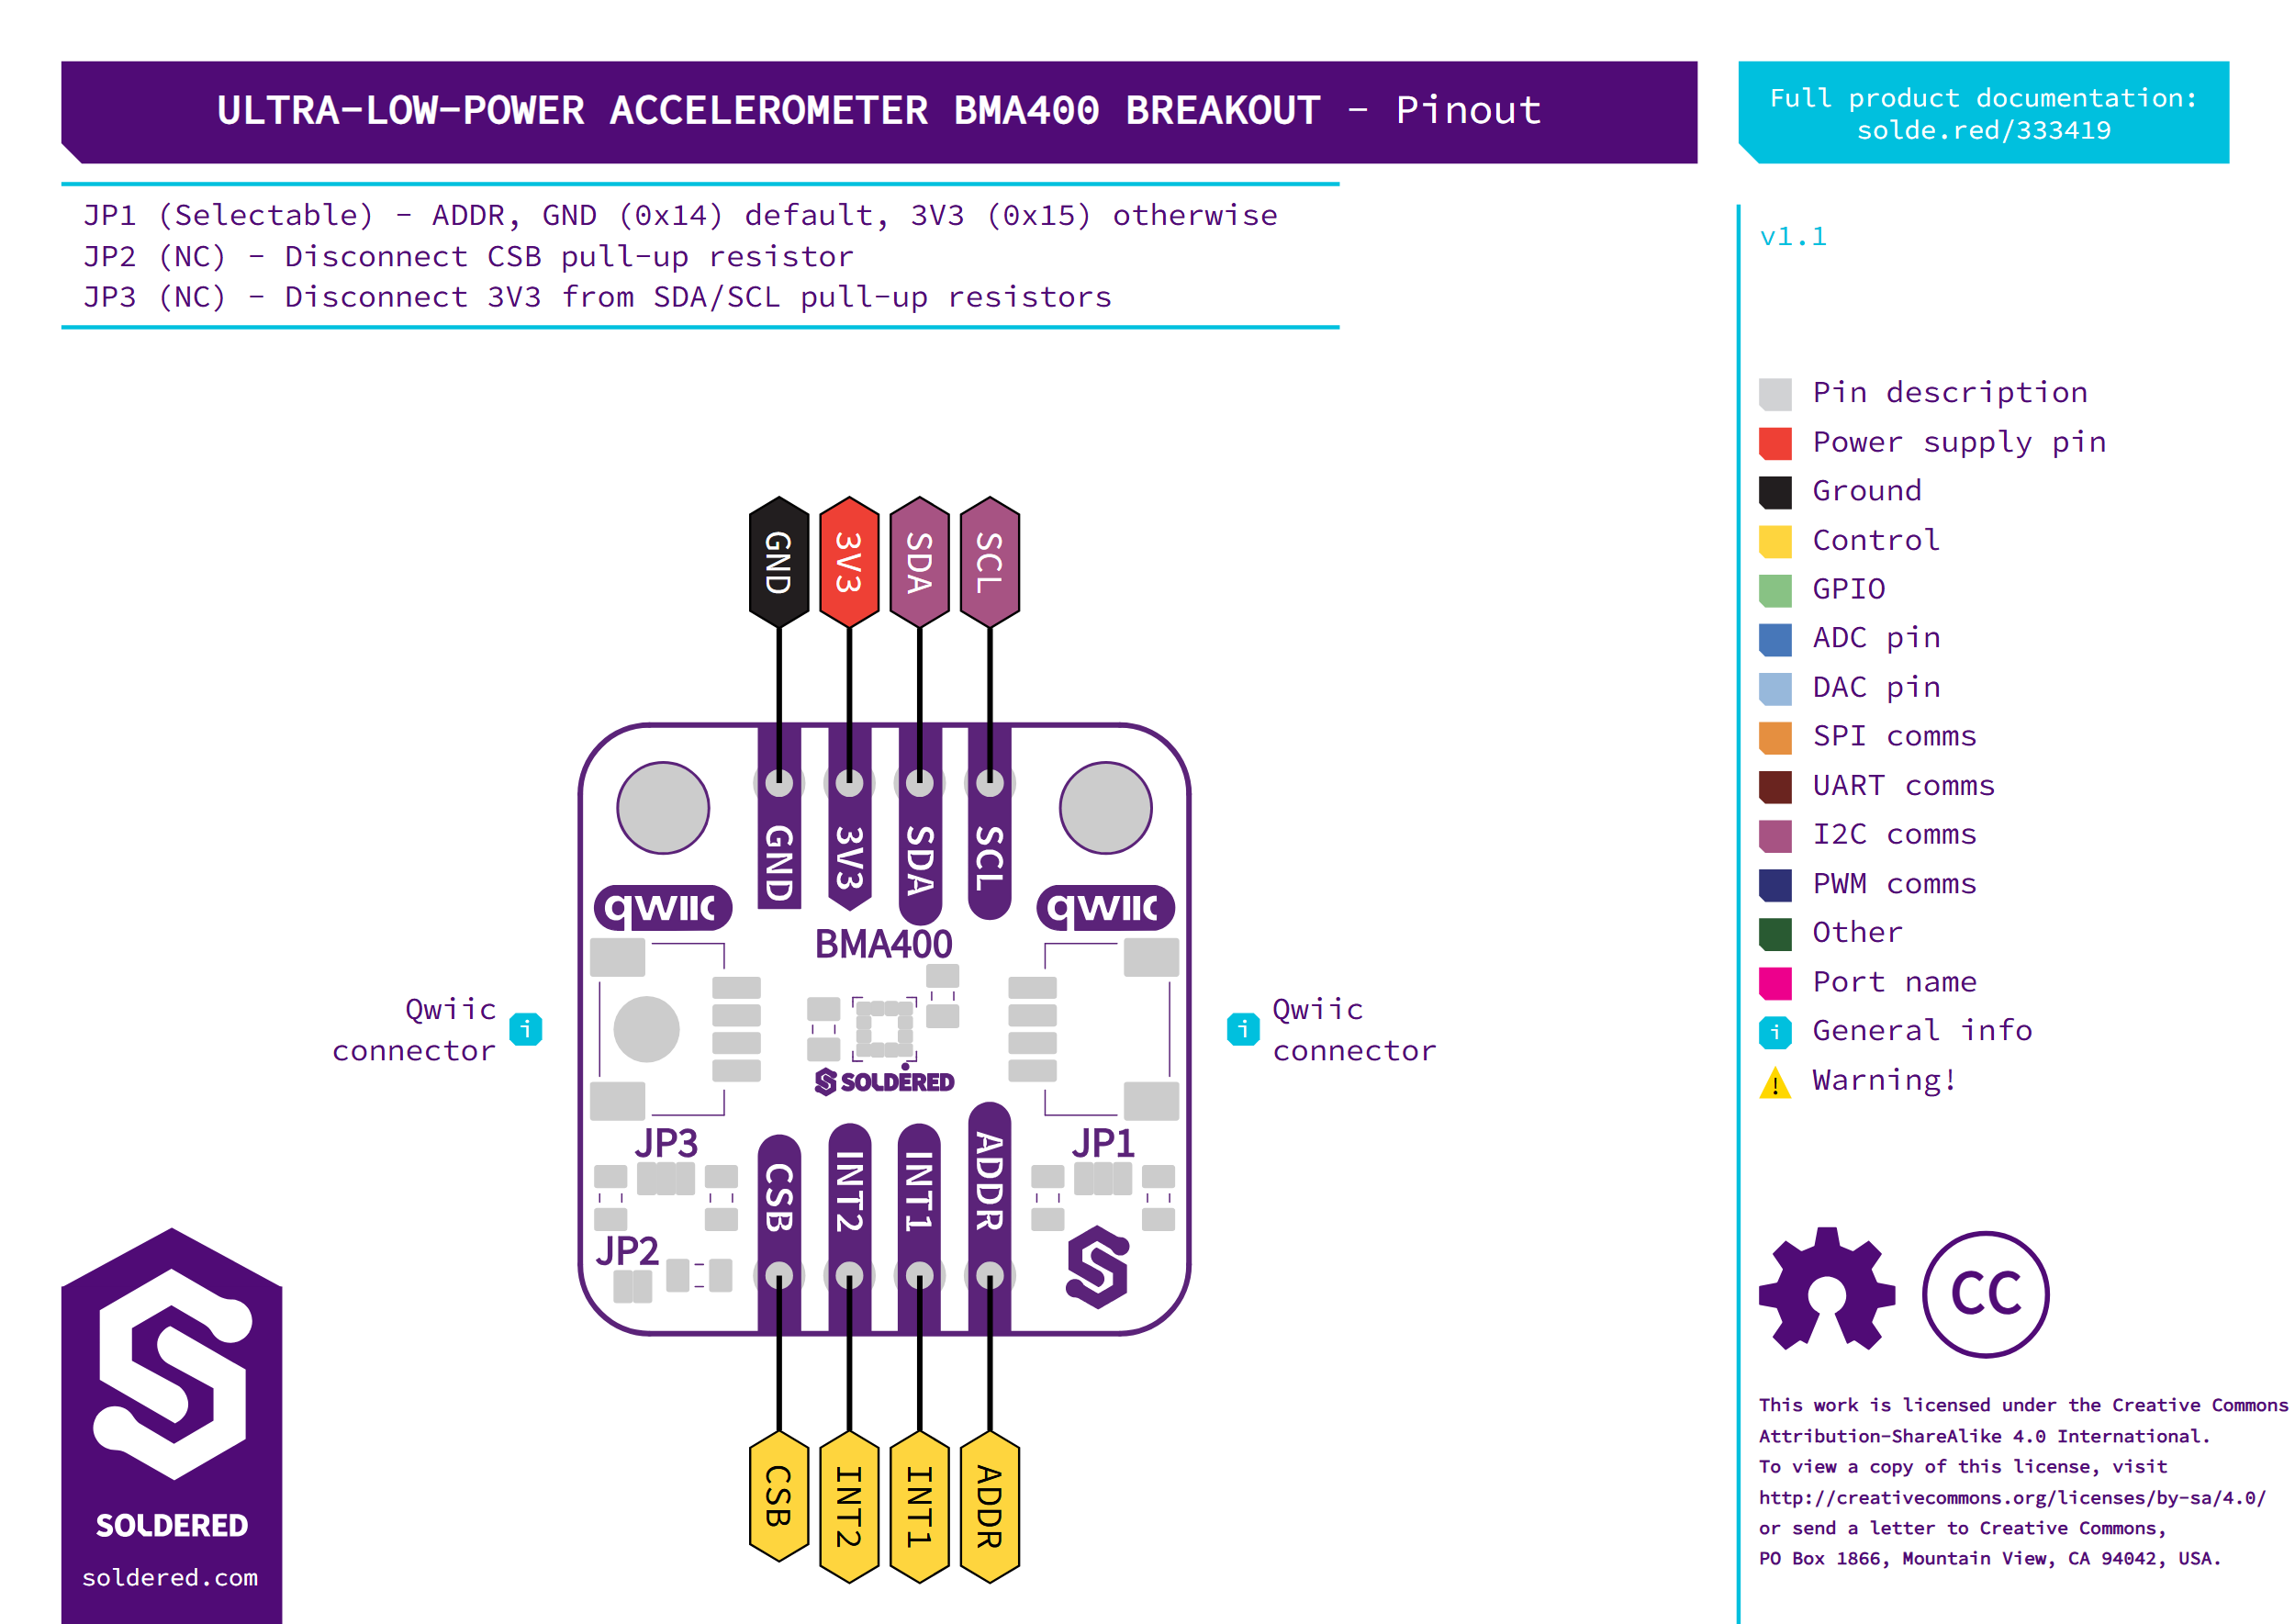
Das Board hat zwei 4-polige Stiftleisten. Eine führt Versorgung und I2C, dieselben vier Signale wie die Qwiic-Connectors. Die andere führt die Adress-, Interrupt- und Chip-Select-Pins des BMA400.
| Pin-Beschriftung | Pin-Name | Beschreibung |
|---|---|---|
GND | Masse | Masse, gemeinsam mit beiden Qwiic-Connectors. |
3V3 | Versorgung | 1,72 V bis 3,6 V Versorgung für den BMA400, gemeinsam mit beiden Qwiic-Connectors. |
SDA | I2C-Daten | I2C-Datenleitung, 10-kΩ-Pull-up an 3V3 (siehe Lötbrücken). |
SCL | I2C-Takt | I2C-Taktleitung, 10-kΩ-Pull-up an 3V3 (siehe Lötbrücken). |
ADDR | Adressauswahl | Der Adress-Pin des BMA400: Low wählt 0x14, High wählt 0x15. Standardmäßig über 10 kΩ auf Low gehalten. |
INT1 | Interrupt 1 | Interrupt-Ausgang 1. Die Beispiele der Bibliotheken leiten ihre Interrupts hierher. |
INT2 | Interrupt 2 | Interrupt-Ausgang 2. |
CSB | Chip-Select | Der Chip-Select-Pin des BMA400, standardmäßig für I2C über 10 kΩ auf High gehalten. |
Die Bibliotheken konfigurieren INT1 und INT2 mit setInterruptPinMode() (Arduino) bzw.
set_interrupt_pin_mode() (MicroPython) als Push-Pull oder Open-Drain, aktiv
High oder Low. Lassen Sie einen nicht verwendeten Interrupt-Pin
unbeschaltet, wie es das Datenblatt des BMA400 verlangt.
Spannung und Logikpegel
| Anschluss | Unterstützte Spannung | Hinweise |
|---|---|---|
Pin 3V3 und Qwiic-Versorgung | 1,72 V bis 3,6 V | Speist die Kern- und I/O-Versorgung des BMA400 direkt, ohne Spannungsregler. |
SDA, SCL | Wie 3V3 | Eingang Low unter 0,3 x der Versorgung, Eingang High über 0,7 x der Versorgung. |
ADDR, CSB, INT1, INT2 | Wie 3V3 | Kein Pegelwandler auf dem Board. |
Das absolute Maximum des BMA400 beträgt 4 V an der Versorgung und die Versorgung plus 0,3 V
an jedem Logik-Pin. Schließen Sie 3V3 oder einen Signal-Pin niemals an 5 V an, und verwenden Sie
einen Controller mit 3,3-V-Logik.
Abmessungen
Das Board misst 22 x 22 mm. Es hat zwei 3,2-mm-Befestigungslöcher entlang einer Kante, 16 mm voneinander entfernt (Mitte zu Mitte), jeweils 3 mm von den Kanten des Boards eingerückt. Die Stiftleisten haben den üblichen Rastermaß von 2,54 mm.
Lötbrücken
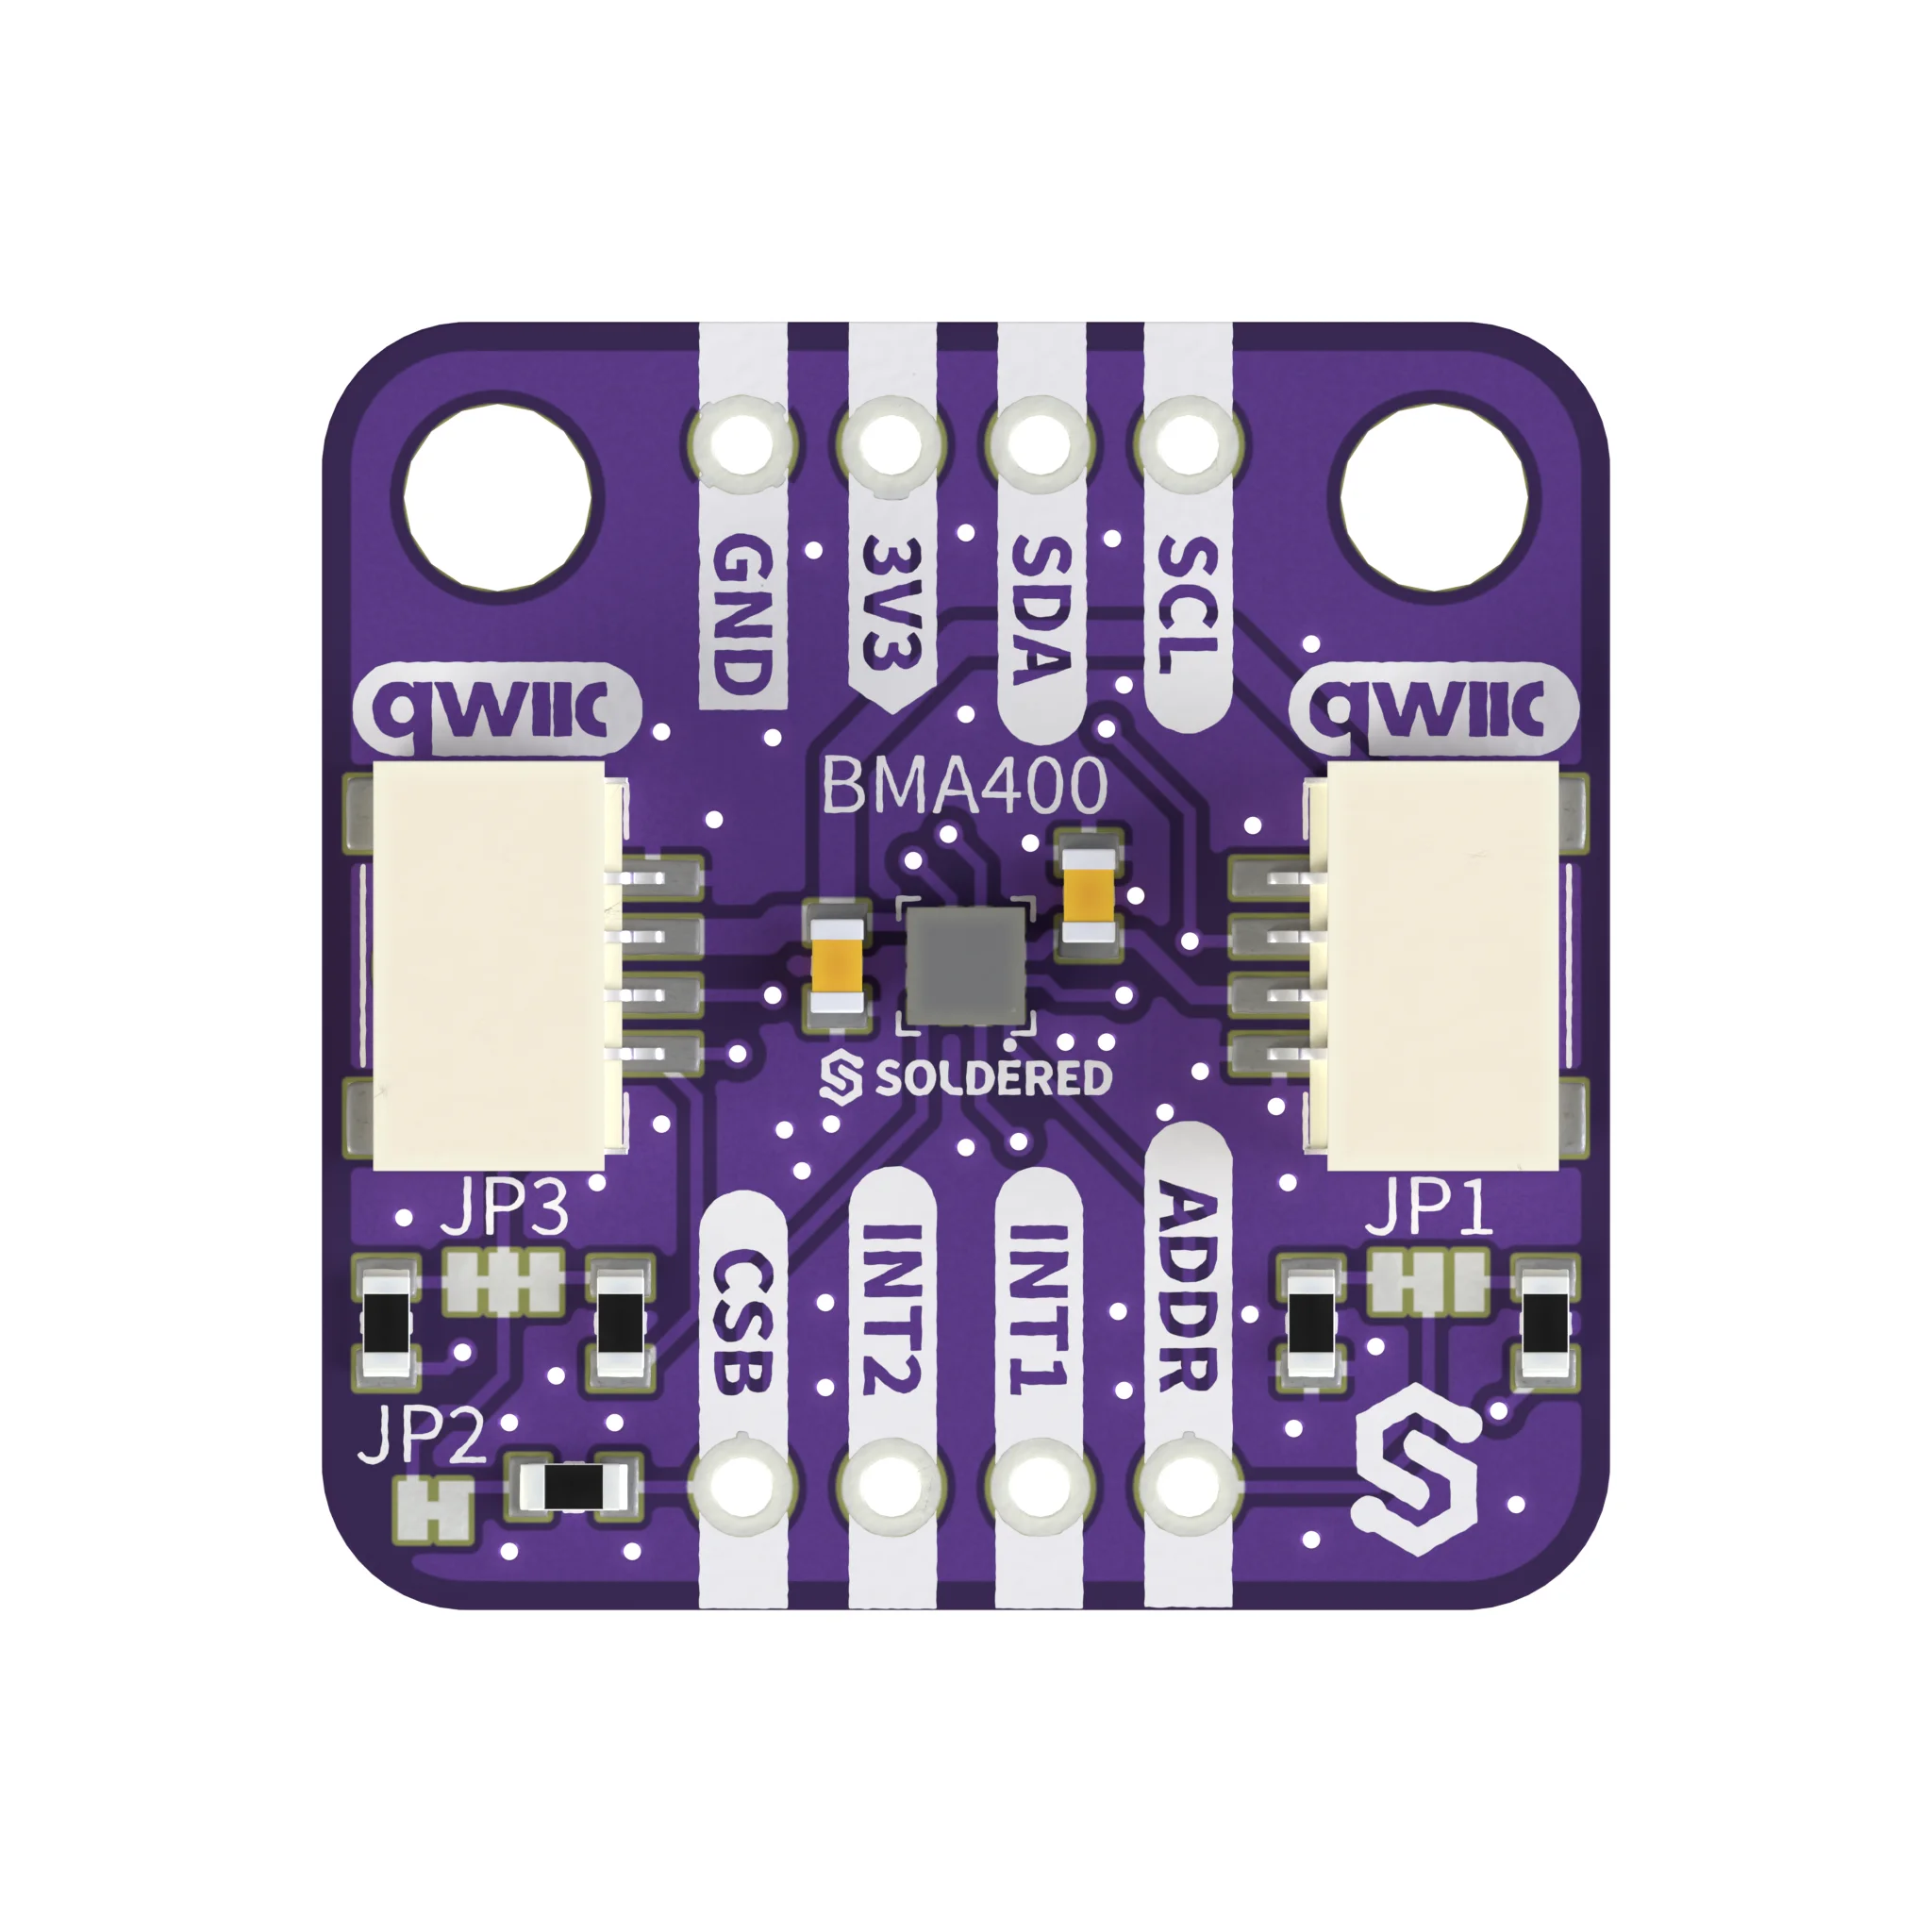
Die Lötbrücken sind auf dem Board beschriftet. Wenn die Stiftleiste GND, 3V3, SDA, SCL
wie im Foto oben liegt, befindet sich JP1 unten rechts, unter dem
rechten Qwiic-Connector und neben dem Pin ADDR. JP3 befindet sich unten
links, unter dem linken Qwiic-Connector, und JP2 darunter in der
Ecke unten links, neben dem Pin CSB.
| Lötbrücke | Standard | Funktion |
|---|---|---|
JP1, Adresse (3 Pads) | Mittleres Pad mit der GND-Seite verbunden: ADDR Low, Adresse 0x14 | Trennen Sie die Leiterbahn zur GND-Seite auf und verbinden Sie das mittlere Pad mit Lot mit der anderen Seite, um ADDR über 10 kΩ auf High zu ziehen, für die Adresse 0x15. Sie können die Lötbrücke auch unverändert lassen und den Pin ADDR von Ihrem Controller auf High setzen. |
JP3, I2C-Pull-ups (3 Pads) | Beide Seiten verbunden: 10-kΩ-Pull-ups an SDA und SCL angeschlossen | Trennen Sie beide Leiterbahnen auf, um die Pull-ups zu trennen. |
JP2, CSB-Pull-up (2 Pads) | Geschlossen: CSB über 10 kΩ auf High gehalten | Lassen Sie sie geschlossen. Der BMA400 braucht für I2C CSB auf High, und beide Bibliotheken verwenden nur I2C. |
Lassen Sie ADDR niemals offen (floating). Der BMA400 braucht im
I2C-Modus einen definierten Pegel daran. Wird die Standard-Leiterbahn von JP1 aufgetrennt, ohne die
andere Seite zu überbrücken, und treibt nichts den Pin ADDR, ist er offen.
Werden alle drei Pads von JP1 überbrückt, liegt ADDR bei etwa der halben Versorgung, zwischen den
Grenzen für Eingang Low und Eingang High, sodass die Adresse undefiniert ist.