Detalji o hardveru
PCA9685 obavlja samo generiranje PWM signala. Ova pločica povezuje ga s dva Qwiic konektora, 6-pinskim headerom, vijčanom stezaljkom za napajanje servomotora, šest lemnih premosnika (jumper) koji postavljaju I2C adresu i sedmim koji upravlja I2C pull-up otpornicima.
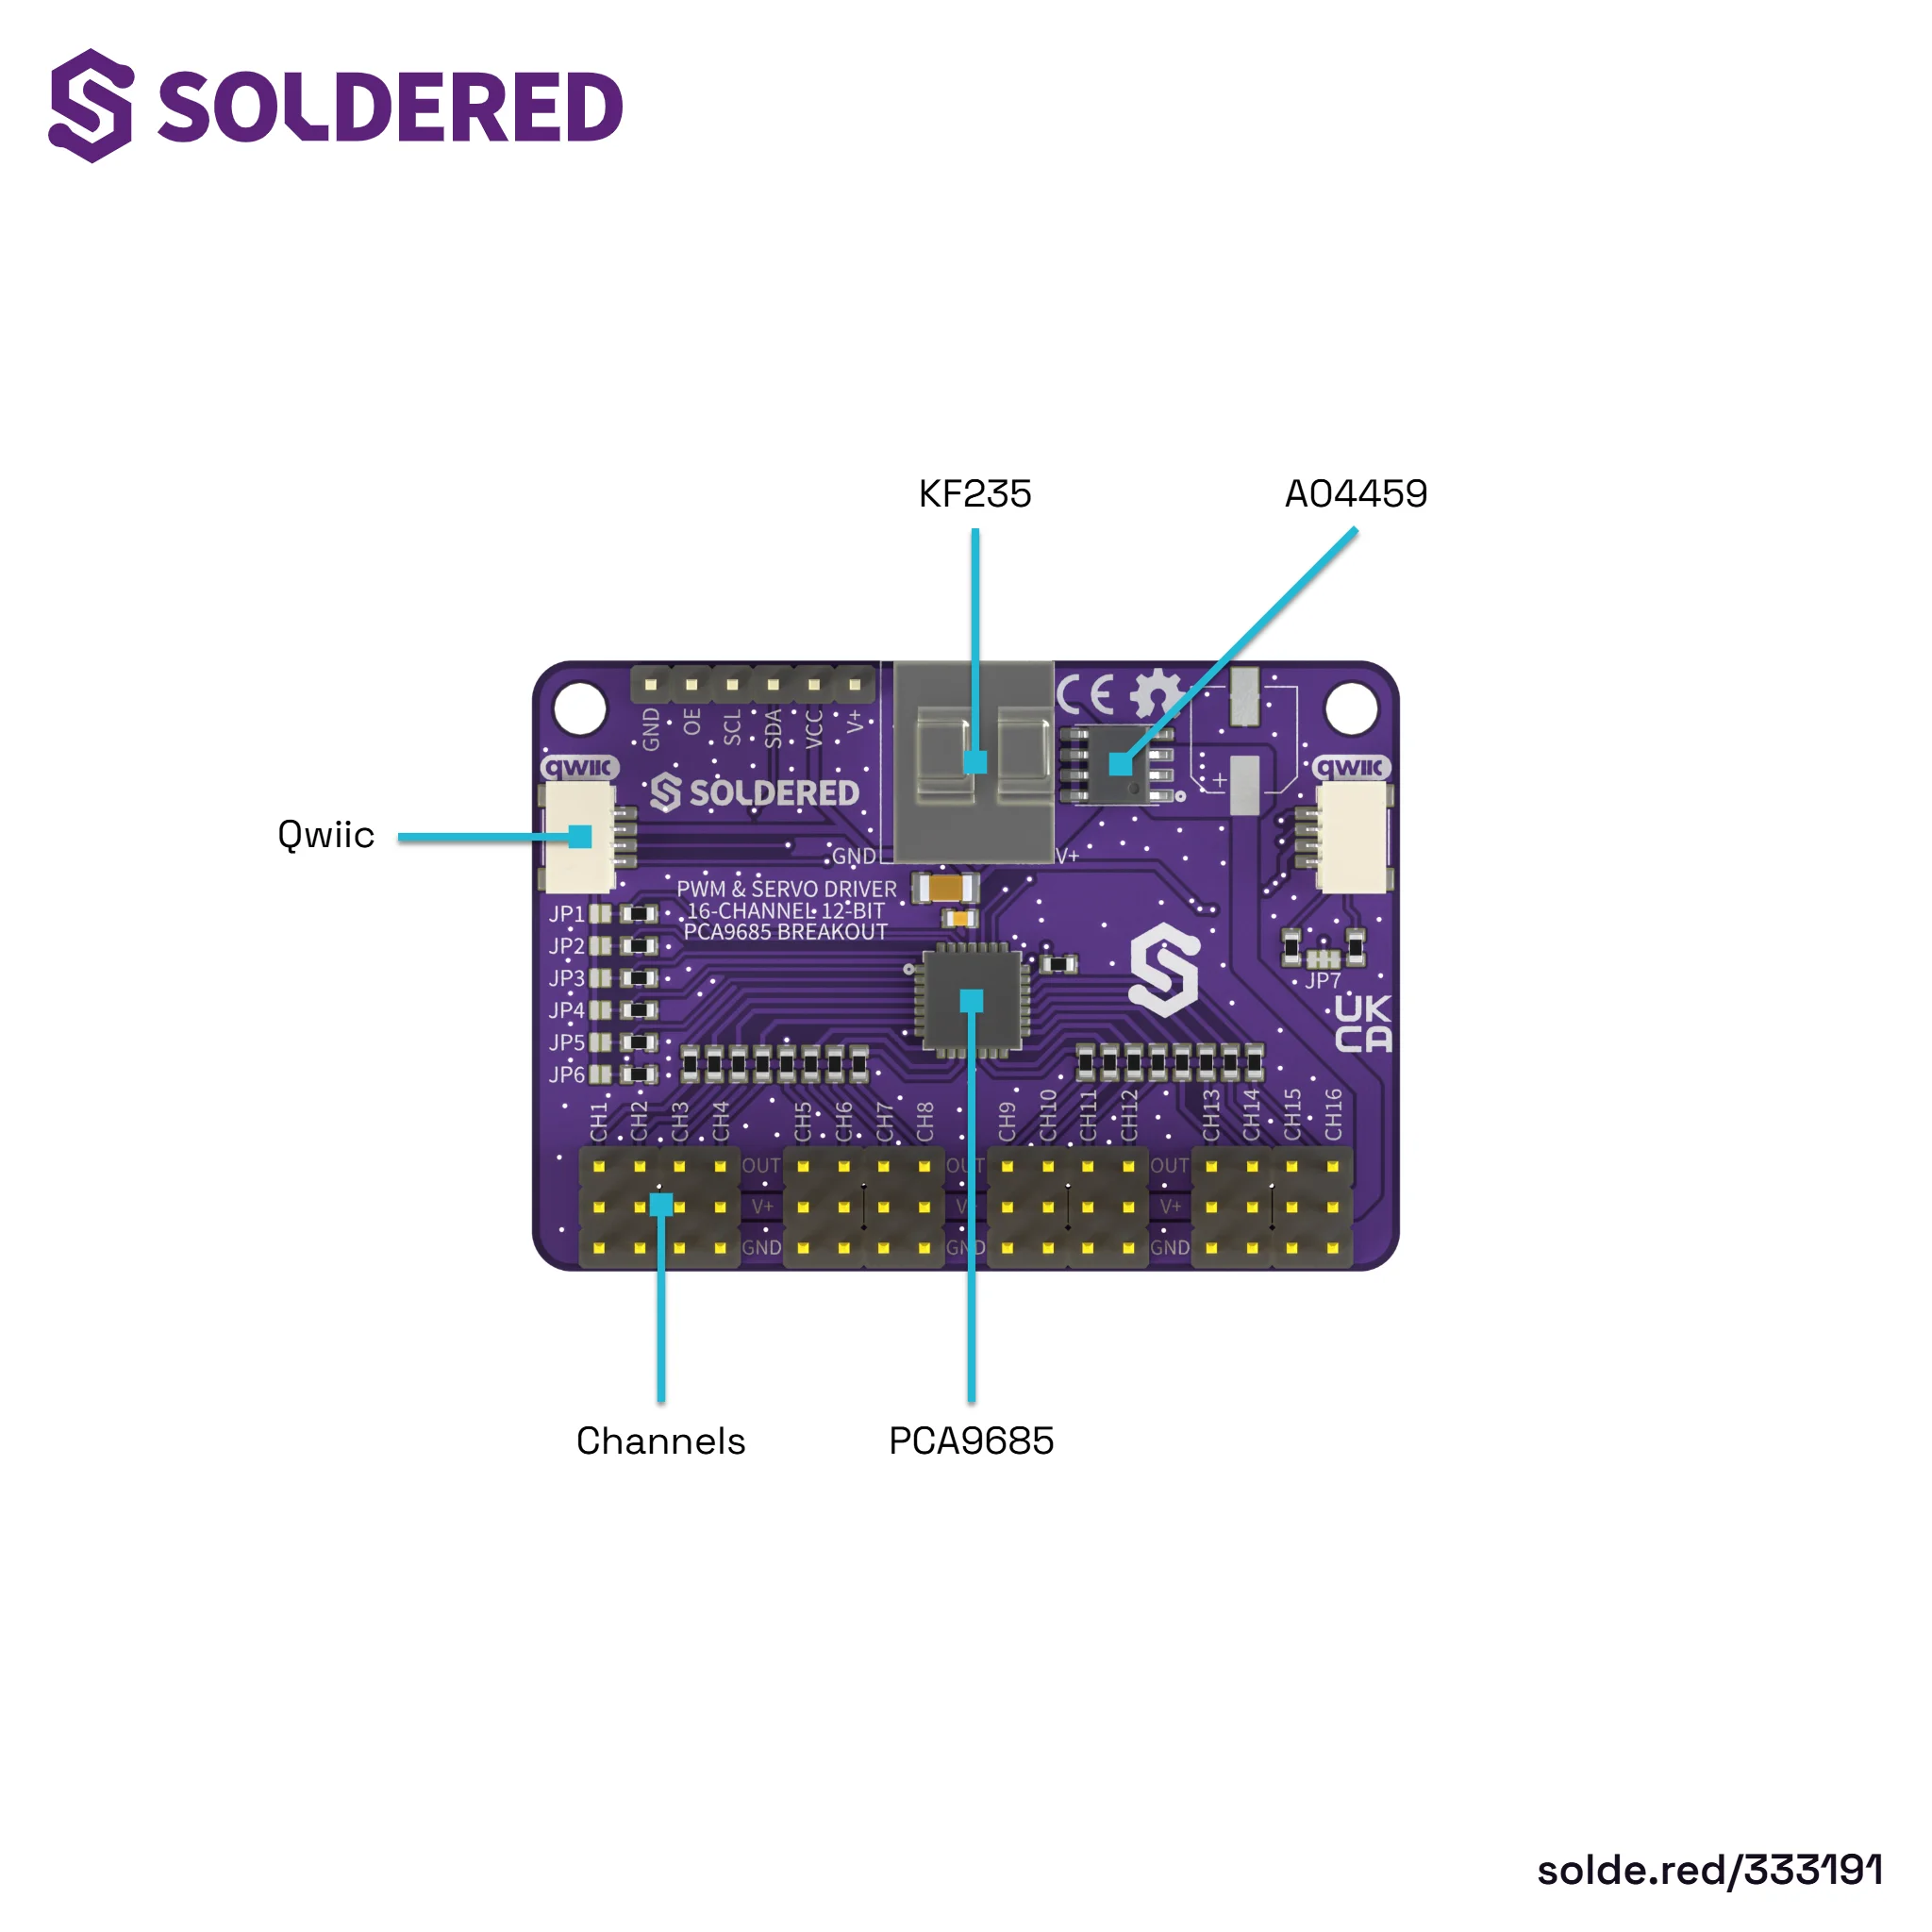
Napajanje servomotora dolazi preko dvopolne vijčane stezaljke s razmakom 5 mm na gornjem rubu. Mali osmopinski element pored nje je P-kanalni MOSFET spojen serijski s V+ ulazom stezaljke, pa je napajanje spojeno obrnutim polaritetom na vijčanu stezaljku blokirano prije nego što stigne do linije napajanja servomotora. V+ pin headera spaja se na liniju nakon MOSFET-a, pa nema takvu zaštitu: provjerite polaritet prije nego što pločicu napajate preko headera.
Ključne specifikacije
| Specification | Value |
|---|---|
| Interfejs | |
| Interfejs | I2C (upravljanje), PWM (16 izlaza) |
| Qwiic konektori | 2 |
| Zadana I2C adresa | 0x40 |
| Raspon adresa | 0x40 do 0x7F, postavlja se pomoću šest lemnih premosnika |
| Kanali | 16, pojedinačno programabilni |
| Rezolucija | 12-bitna, 4096 koraka po kanalu |
| PWM frekvencija | 24 Hz do 1526 Hz, zajednička za sve kanale. 200 Hz pri uključenju IC-a; Soldered biblioteke pri inicijalizaciji postavljaju 50 Hz |
| Snaga | |
| Napajanje logike | 3,3 V, tipično 6 mA / najviše 10 mA |
| Izlazna struja | 25 mA sink (tipično, najmanje 12 mA), 10 mA source po kanalu pri 3 V ili više; ukupno 400 mA za kućište |
| Ostalo | |
| Upravljački IC | PCA9685 (NXP), oznaka PCA9685BS,118 |
| Dimenzije | 54 x 38 x 7,2 mm |
| Montažne rupe | 2 x 3,2 mm |
| Radna temperatura | -40 °C do +85 °C |
Raspored pinova
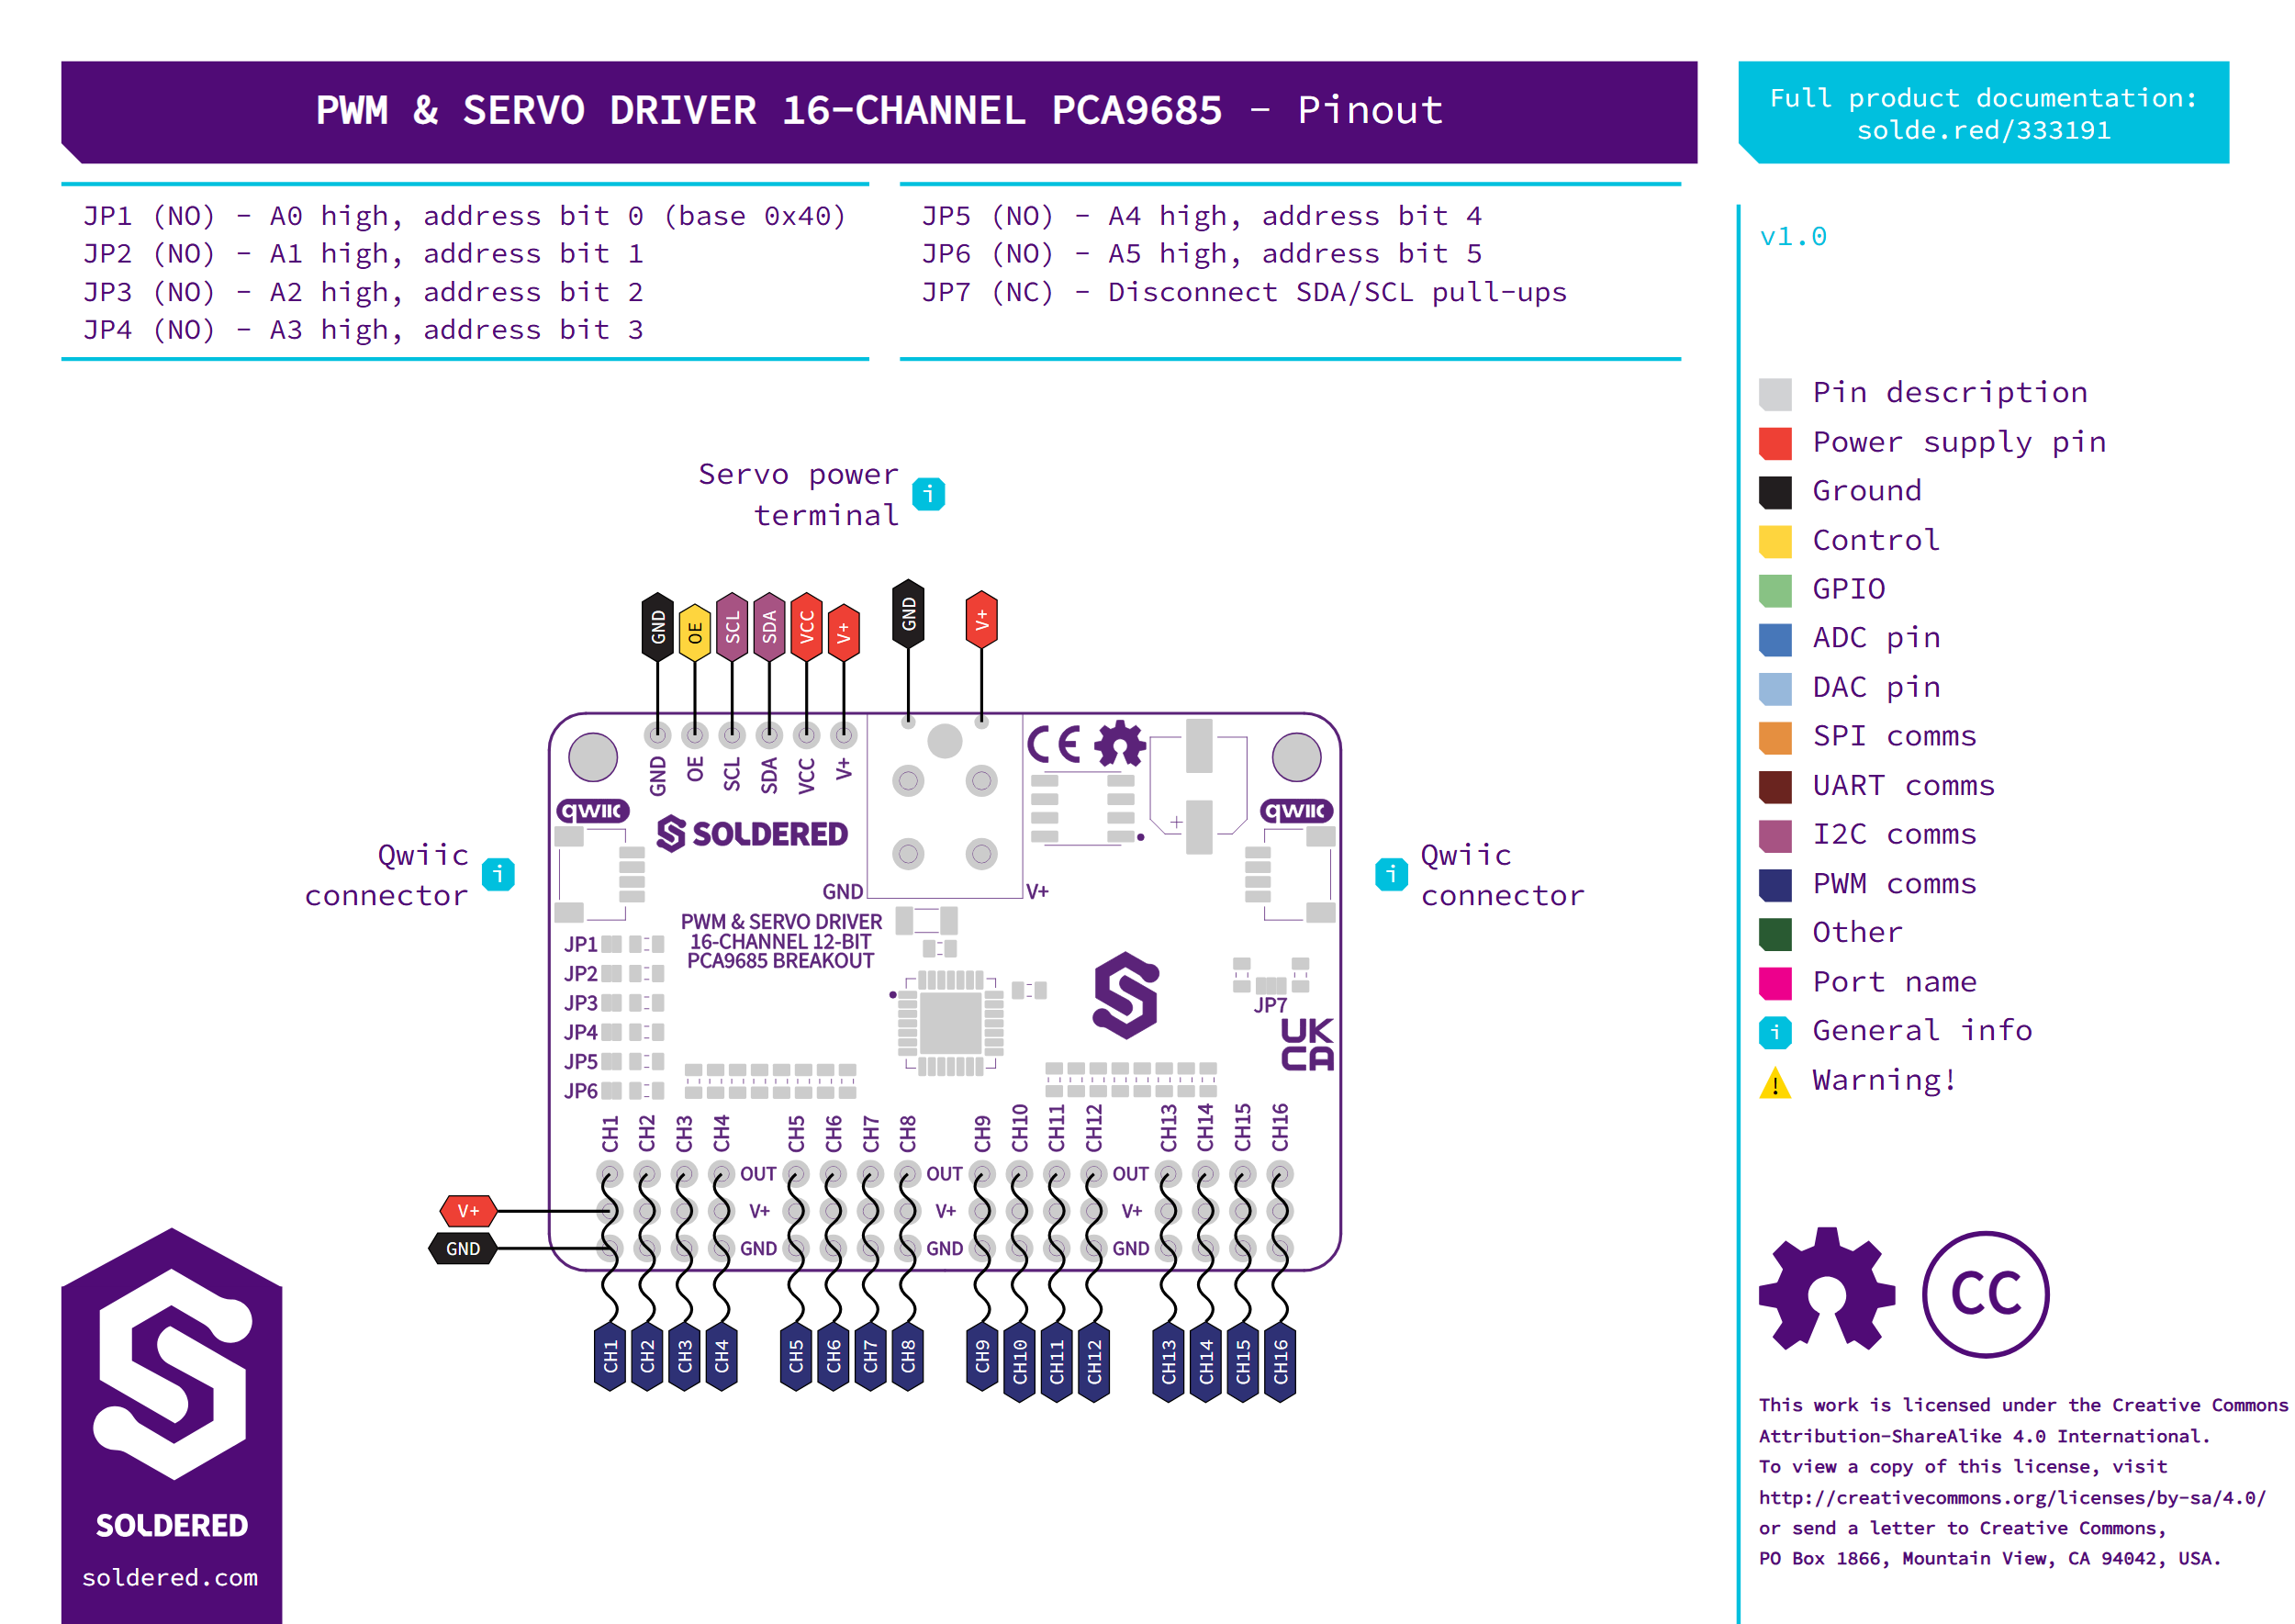
| Oznaka pina | Naziv pina | Opis |
|---|---|---|
| GND (header) | Masa logike | Referentna masa za spoj preko headera. |
| OE | Omogućavanje izlaza | Aktivan u niskom stanju. Na pločici je povučen na nisku razinu, pa su svih 16 izlaza prema zadanim postavkama omogućeno. Postavite ga u visoko stanje da biste odjednom onemogućili sve izlaze. |
| SCL | I2C takt | Spojite na I2C linijski takt vašeg kontrolera. Prenose ga i Qwiic konektori. |
| SDA | I2C podaci | Spojite na I2C podatkovnu liniju vašeg kontrolera. Prenose ga i Qwiic konektori. |
| VCC | Napajanje logike | Napajanje od 3,3 V za PCA9685 IC. Prenose ga i Qwiic konektori. |
| V+ (header) | Napajanje servomotora, header | Ista linija kao V+ vijčane stezaljke, spojena nakon MOSFET-a za zaštitu od obrnutog polariteta. Omogućuje napajanje servomotora preko headera umjesto preko vijčane stezaljke. |
| V+ (vijčana stezaljka) | Ulaz napajanja servomotora | Vijčana stezaljka 5 mm. Napaja servomotore preko V+ pinova na svih 16 headera kanala, odvojeno od napajanja logike. |
| GND (vijčana stezaljka) | Masa napajanja servomotora | Povratna masa za napajanje servomotora. |
| qwiic (x2) | Qwiic konektori | I2C „plug-and-play”, prenosi SCL, SDA, 3,3 V i GND. Radi bilo koji konektor; drugi ostaje slobodan za nizanje druge Qwiic pločice. |
| CH1-CH16 OUT | PWM izlaz kanala | Jedan PWM signal po kanalu, u funkcijama biblioteke numeriran od 0 do 15. |
| CH1-CH16 V+ | Napajanje kanala | Linija napajanja servomotora, izvedena za svaki kanal. |
| CH1-CH16 GND | Masa kanala | Masa, izvedena za svaki kanal. |
| JP1-JP6 | Jumperi za odabir adrese | Binarni bitovi adrese od A0 (LSB, JP1) do A5 (JP6). Svi otvoreni (zadano) daju adresu 0x40; zatvaranjem jumpera dodaje se vrijednost njihova bita, do 0x7F kad je svih šest zatvoreno. Vrijednost svakog jumpera potražite u odjeljku Jumperi. |
| JP7 | Jumper I2C pull-up otpornika | Prema zadanim postavkama zatvoren, spaja dva pull-up otpornika od 10 kΩ na SDA i SCL. Prerežite ga da biste ih odspojili. |
Naponi i logičke razine
| Spoj | Podržani napon | Napomene |
|---|---|---|
| Logika (VCC) | 3,3 V | Specificirano napajanje logike pločice. Nema regulatora: VCC ide izravno na PCA9685. Ako pločicu napajate preko headera umjesto preko Qwiic konektora, koristite liniju od 3,3 V. |
| I2C (SDA, SCL) | razina VCC | Povučeni na VCC preko dva otpornika od 10 kΩ dok je JP7 zatvoren. |
Qwiic konektor uz I2C prenosi i napajanje logike od 3,3 V, pa spoj samo preko Qwiic konektora automatski napaja logički dio PCA9685. Što god napaja VCC pojavljuje se i na pinu 3,3 V oba Qwiic konektora, pa pločica nanizana preko Qwiic konektora vidi isti napon. Napajanje servomotora i dalje treba vlastiti izvor na vijčanoj stezaljci ili na V+ pinu headera; ne prenosi se preko Qwiic konektora.
Dimenzije
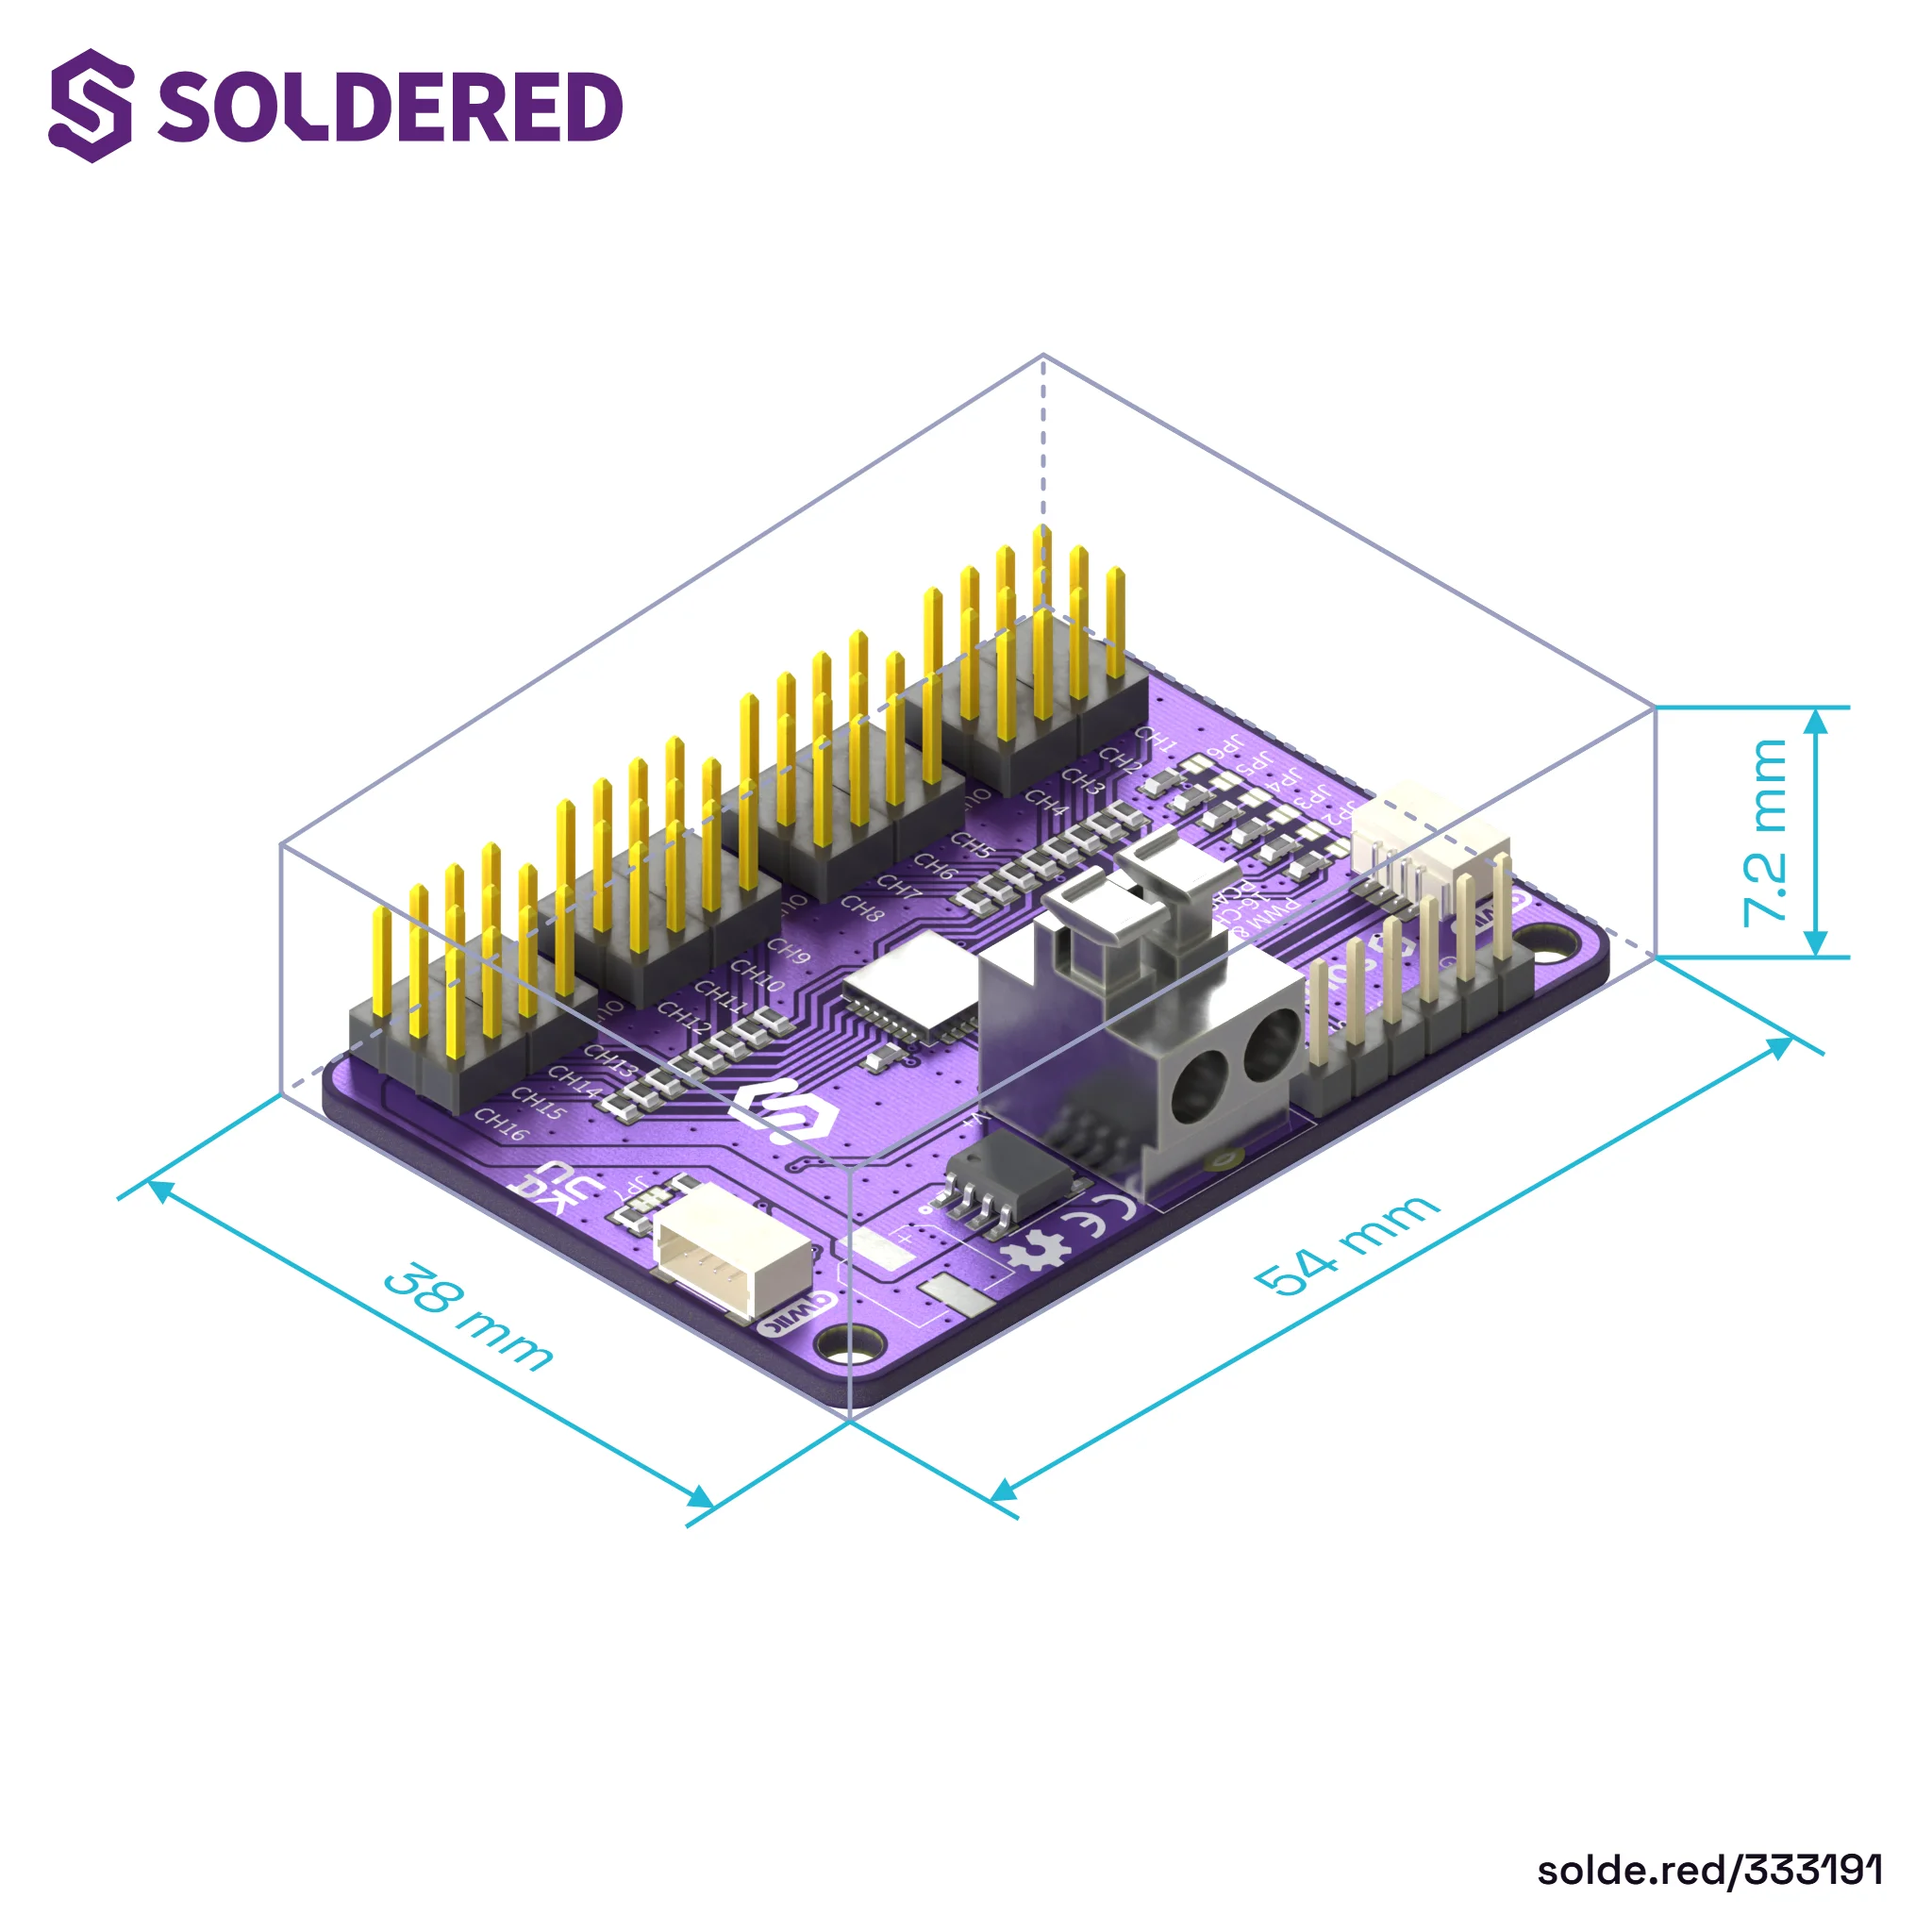
54 x 38 mm, visina 7,2 mm, s 2 montažne rupe promjera 3,2 mm.
Jumperi
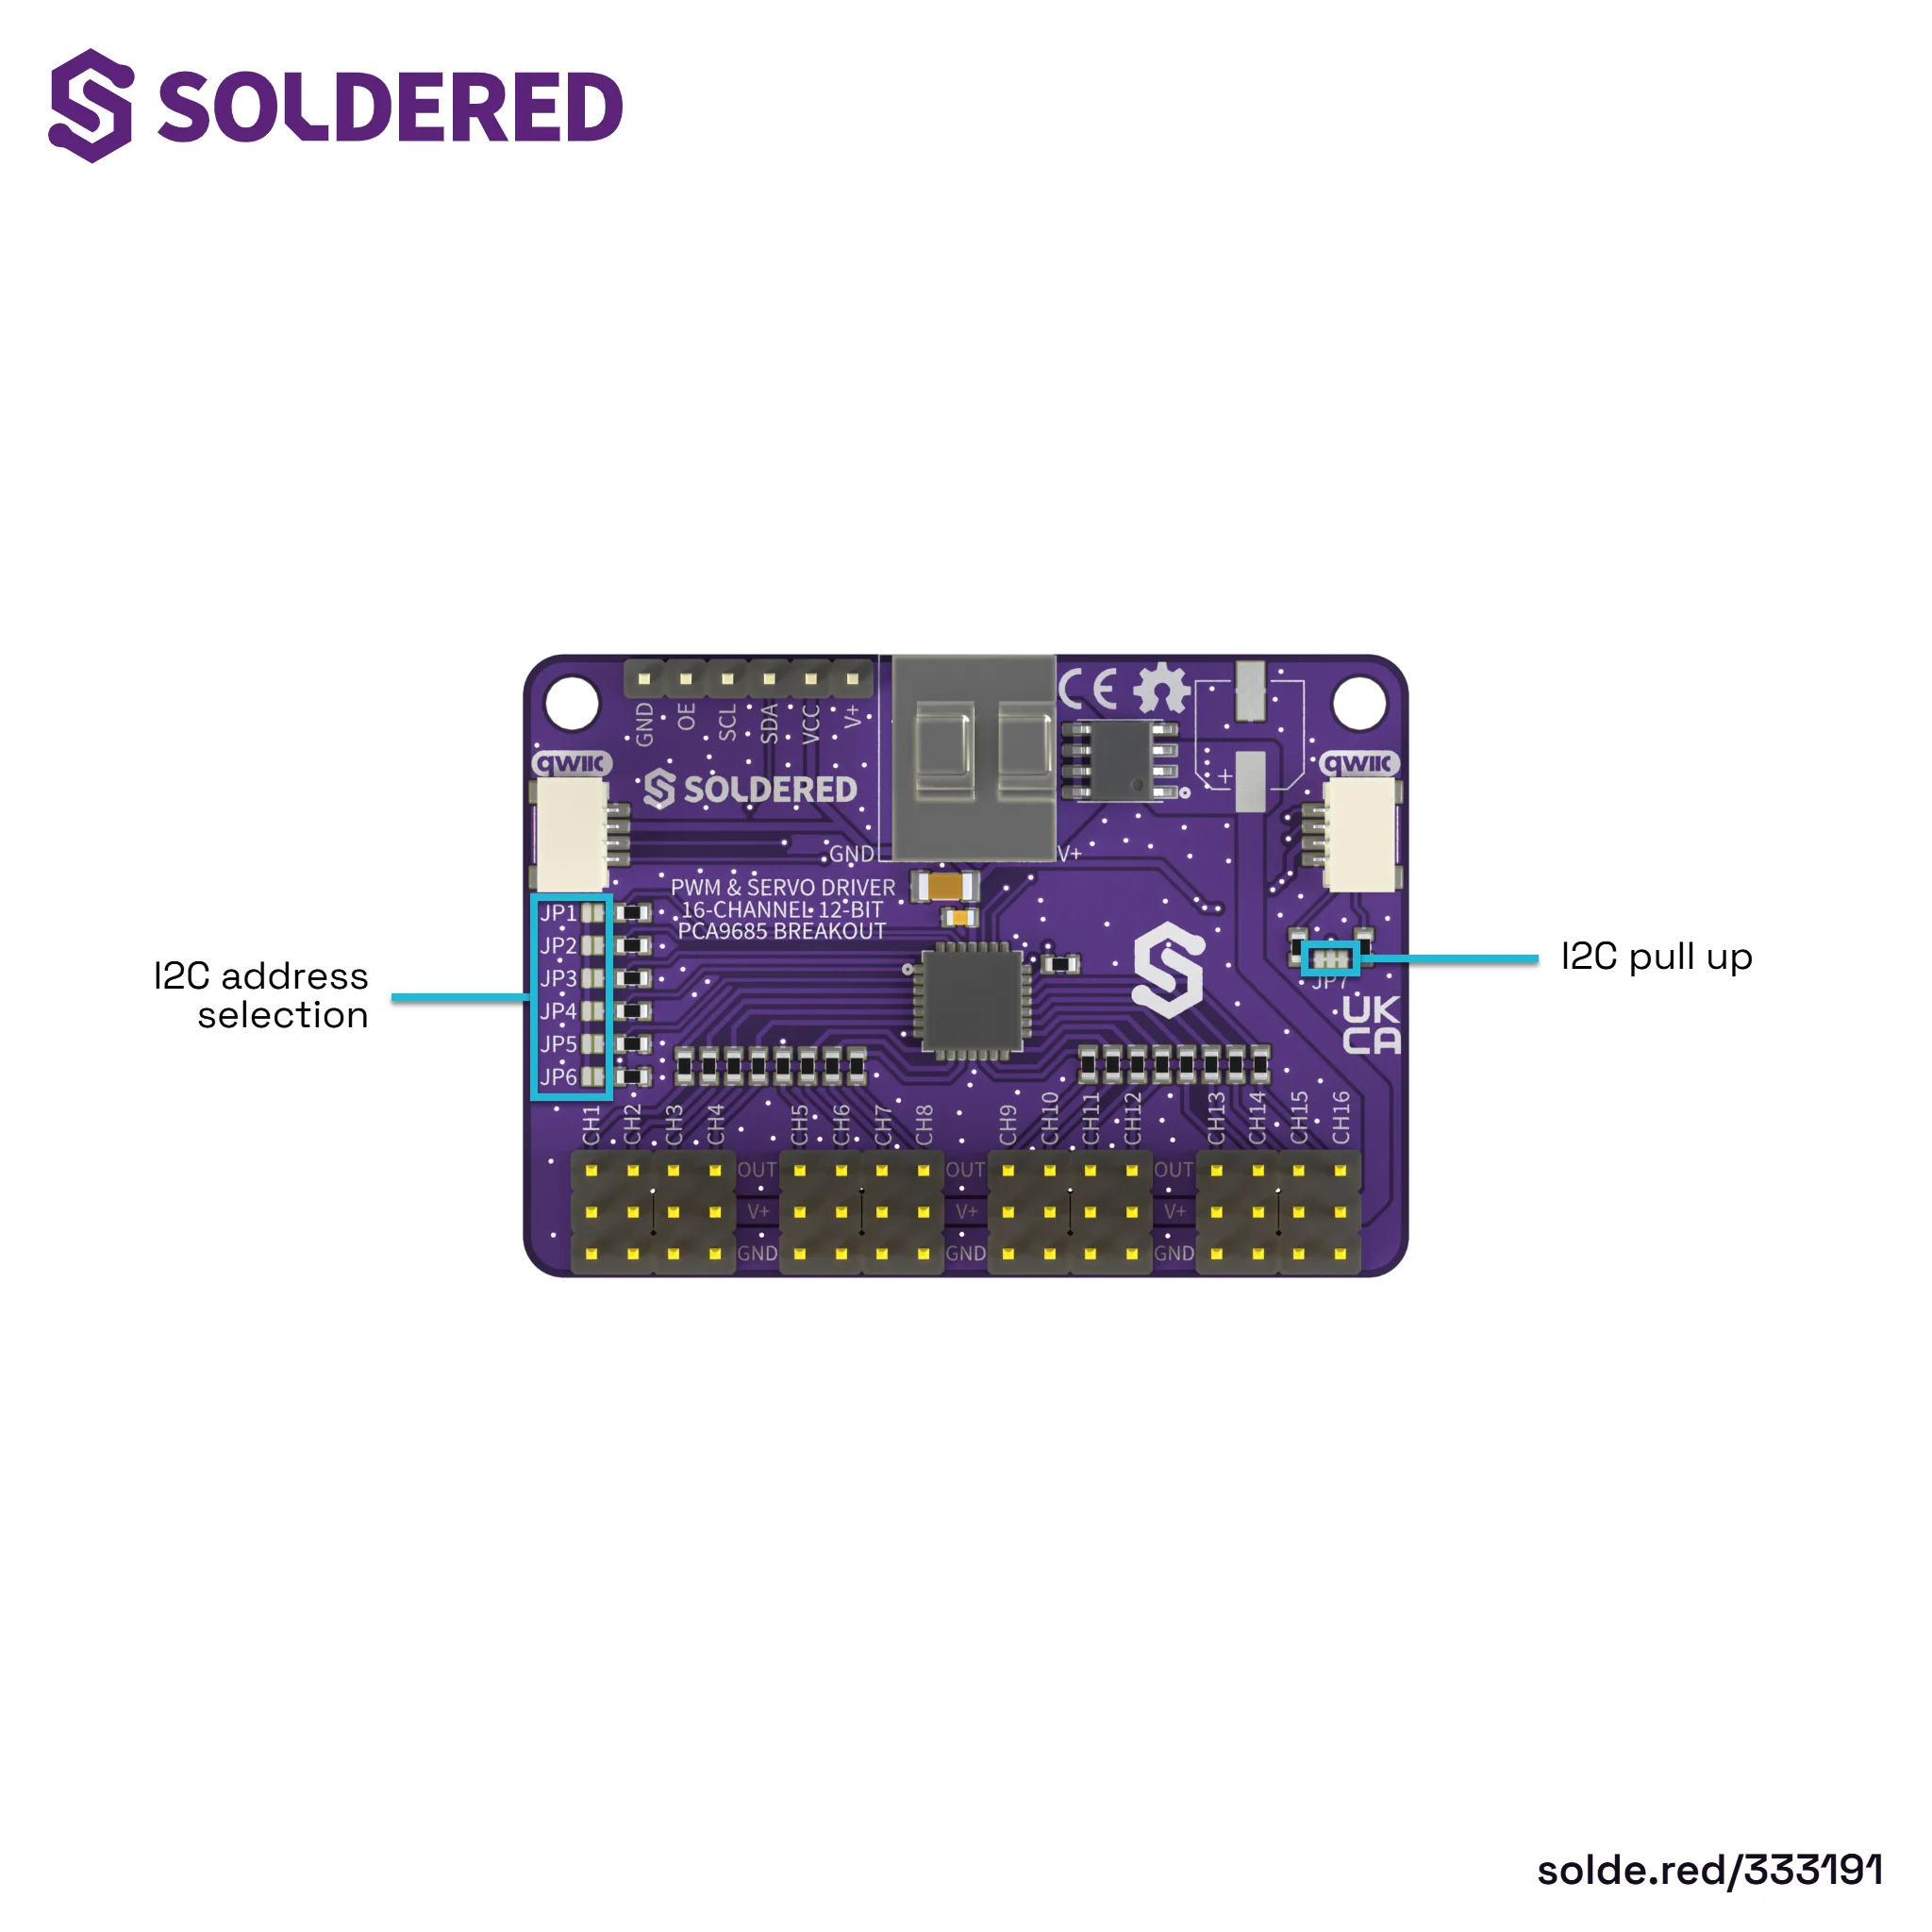
| Jumper | Zadano | Funkcija |
|---|---|---|
| JP1 do JP6 | Otvoreno | Odabir I2C adrese. Svaki jumper je jedan bit adrese, JP1 je LSB (A0, +1) do JP6 (A5, +32). Zatvorite kombinaciju da se njihove vrijednosti dodaju na 0x40. |
| JP7 | Zatvoreno | Jumper I2C pull-up otpornika. Spaja dva otpornika od 10 kΩ od VCC na SDA i SCL. Prerežite ga da odspojite pull-up otpornike. |
Ne koristite 0x70 (JP5 i JP6 zatvoreni, ostali otvoreni). To je PCA9685
adresa LED All Call: aktivna je od uključenja, begin() (Arduino) i
MicroPython konstruktor je zadržavaju uključenom, a odgovara joj svaki PCA9685 na sabirnici.
Izbjegavajte 0x78 do 0x7F (JP4, JP5 i JP6 zatvoreni, uz bilo koju kombinaciju JP1 do JP3). I2C sabirnica rezervira 0x78 do 0x7B za uređaje koji koriste 10-bitno adresiranje, a 0x7C do 0x7F za buduću uporabu, pa se drugi uređaj na sabirnici može sukobiti s njima. Odjeljak 7.1 tehničkog lista za PCA9685 navodi rezervirane adrese.
0x71, 0x72 i 0x74 mogu se koristiti (JP5 i JP6 zatvoreni uz samo JP1, JP2 ili JP3). To su Sub Call adrese PCA9685, koje su isključene pri uključenju, a nijedna Soldered biblioteka ih ne uključuje.
Kad je svih šest jumpera za adresu otvoreno, dobiva se zadana adresa 0x40. Zatvaranjem kombinacije JP1 do JP6 zbrajaju se njihove vrijednosti bitova, pa je dostupna svaka adresa od 0x40 do 0x7F; sa svih šest zatvorenih dobiva se 0x40 + 63 = 0x7F.
Na primjer, za adresu 0x45 (0x40 + 5, odnosno binarno 000101), zatvorite
JP1 (A0, +1) i JP3 (A2, +4), a JP2, JP4, JP5 i JP6 ostavite otvorene.